Agenzia nazionale per le nuove tecnologie, l'energia e lo sviluppo economico sostenibile
MEDIA - Sito tematico ENEA
Energia: fusione, completato il primo braccio robotico di DTT
Con una lunghezza di 7 metri e un peso di 2 tonnellate, servirà a operare da remoto nella camera del plasma con precisione del decimo di millimetro
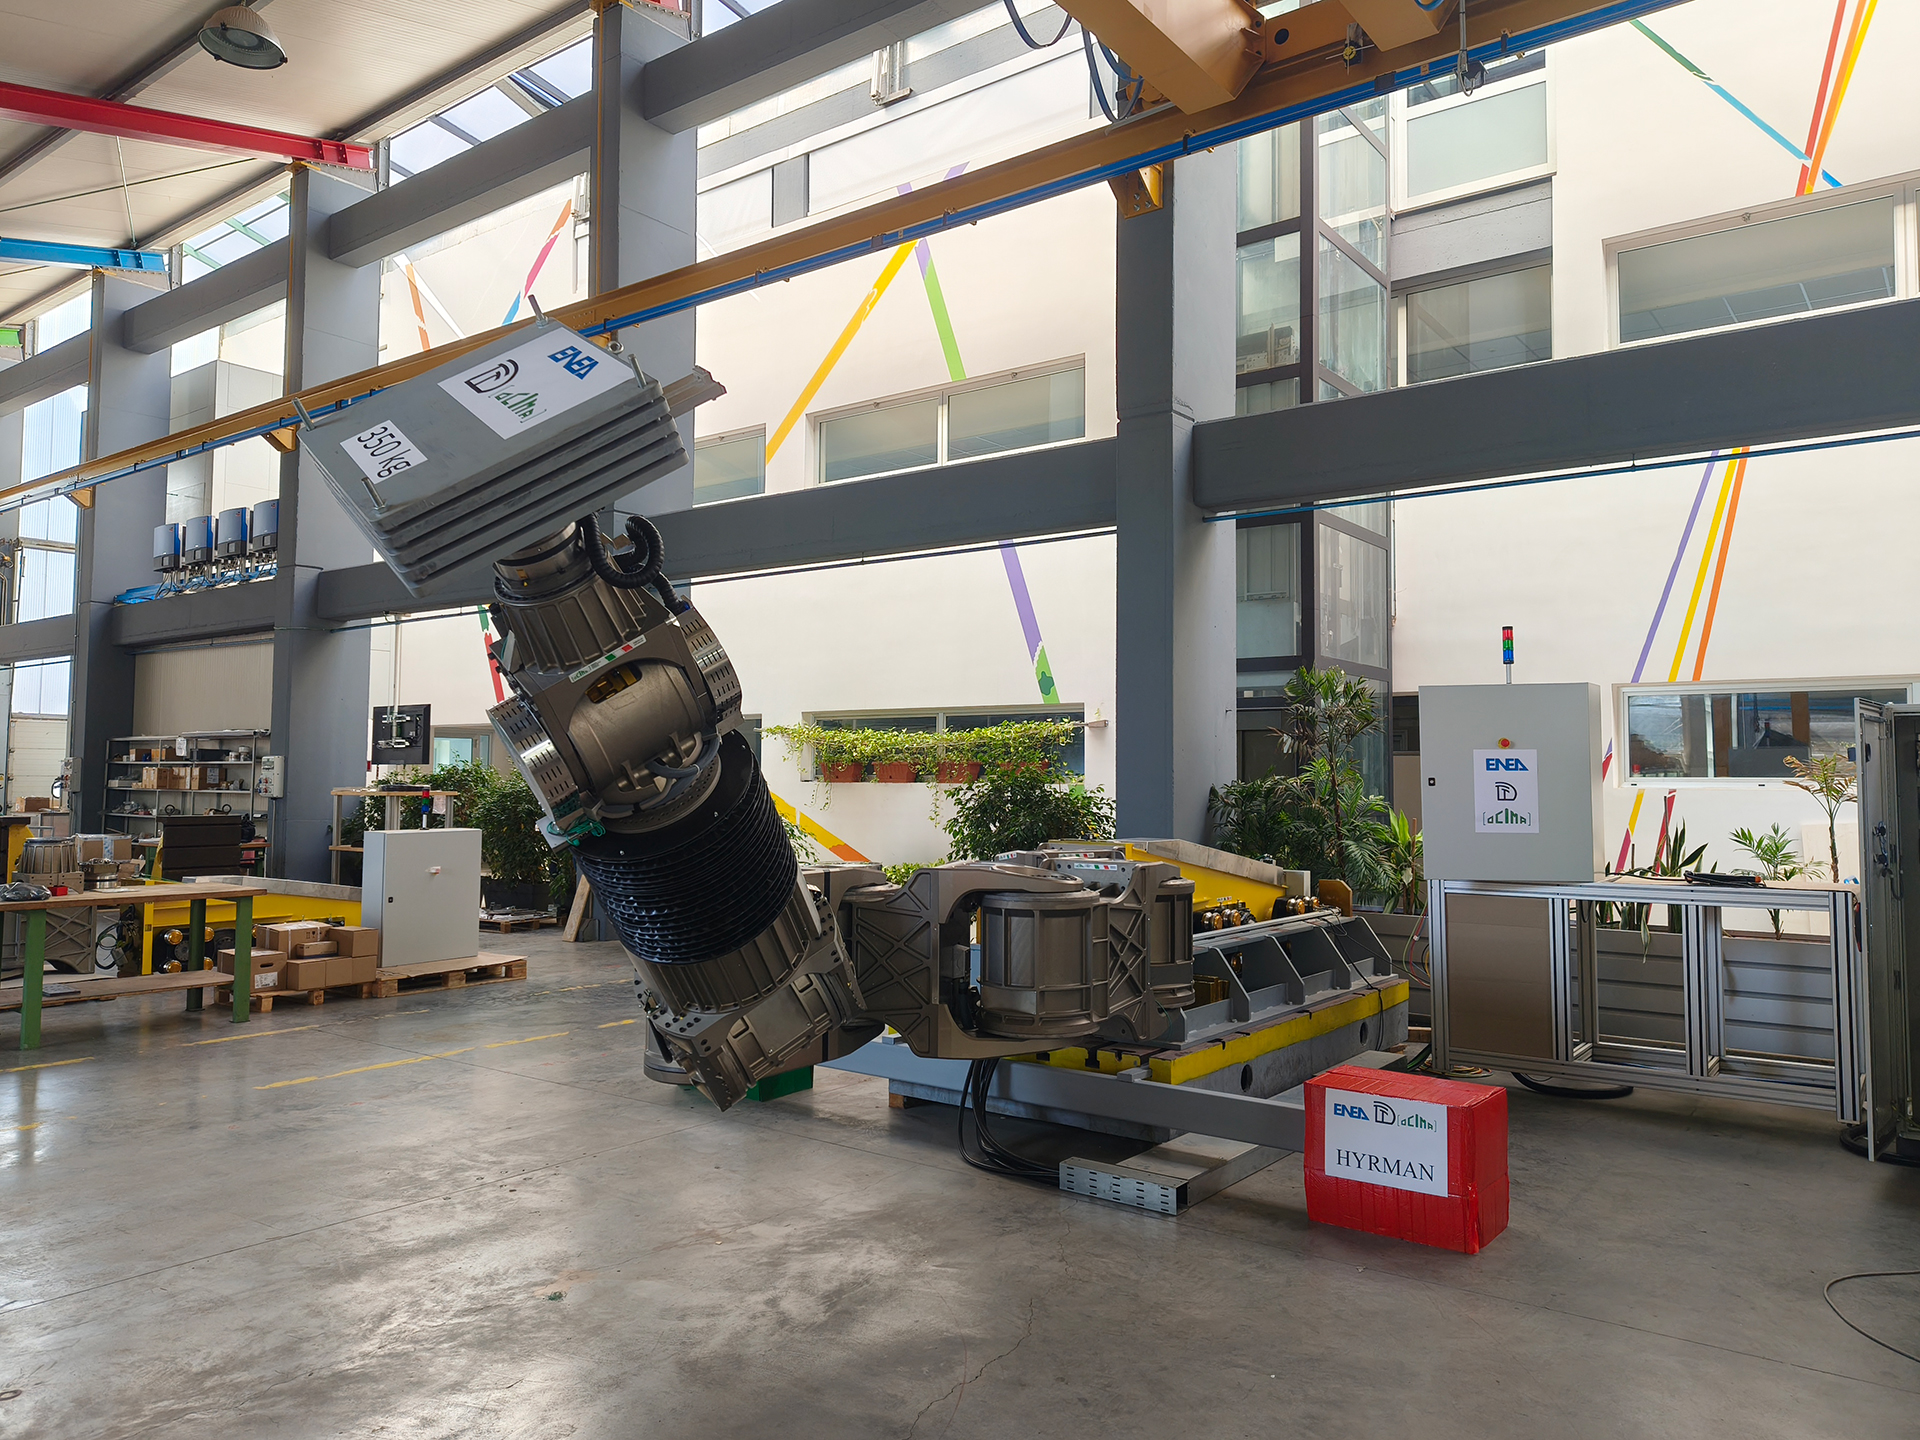
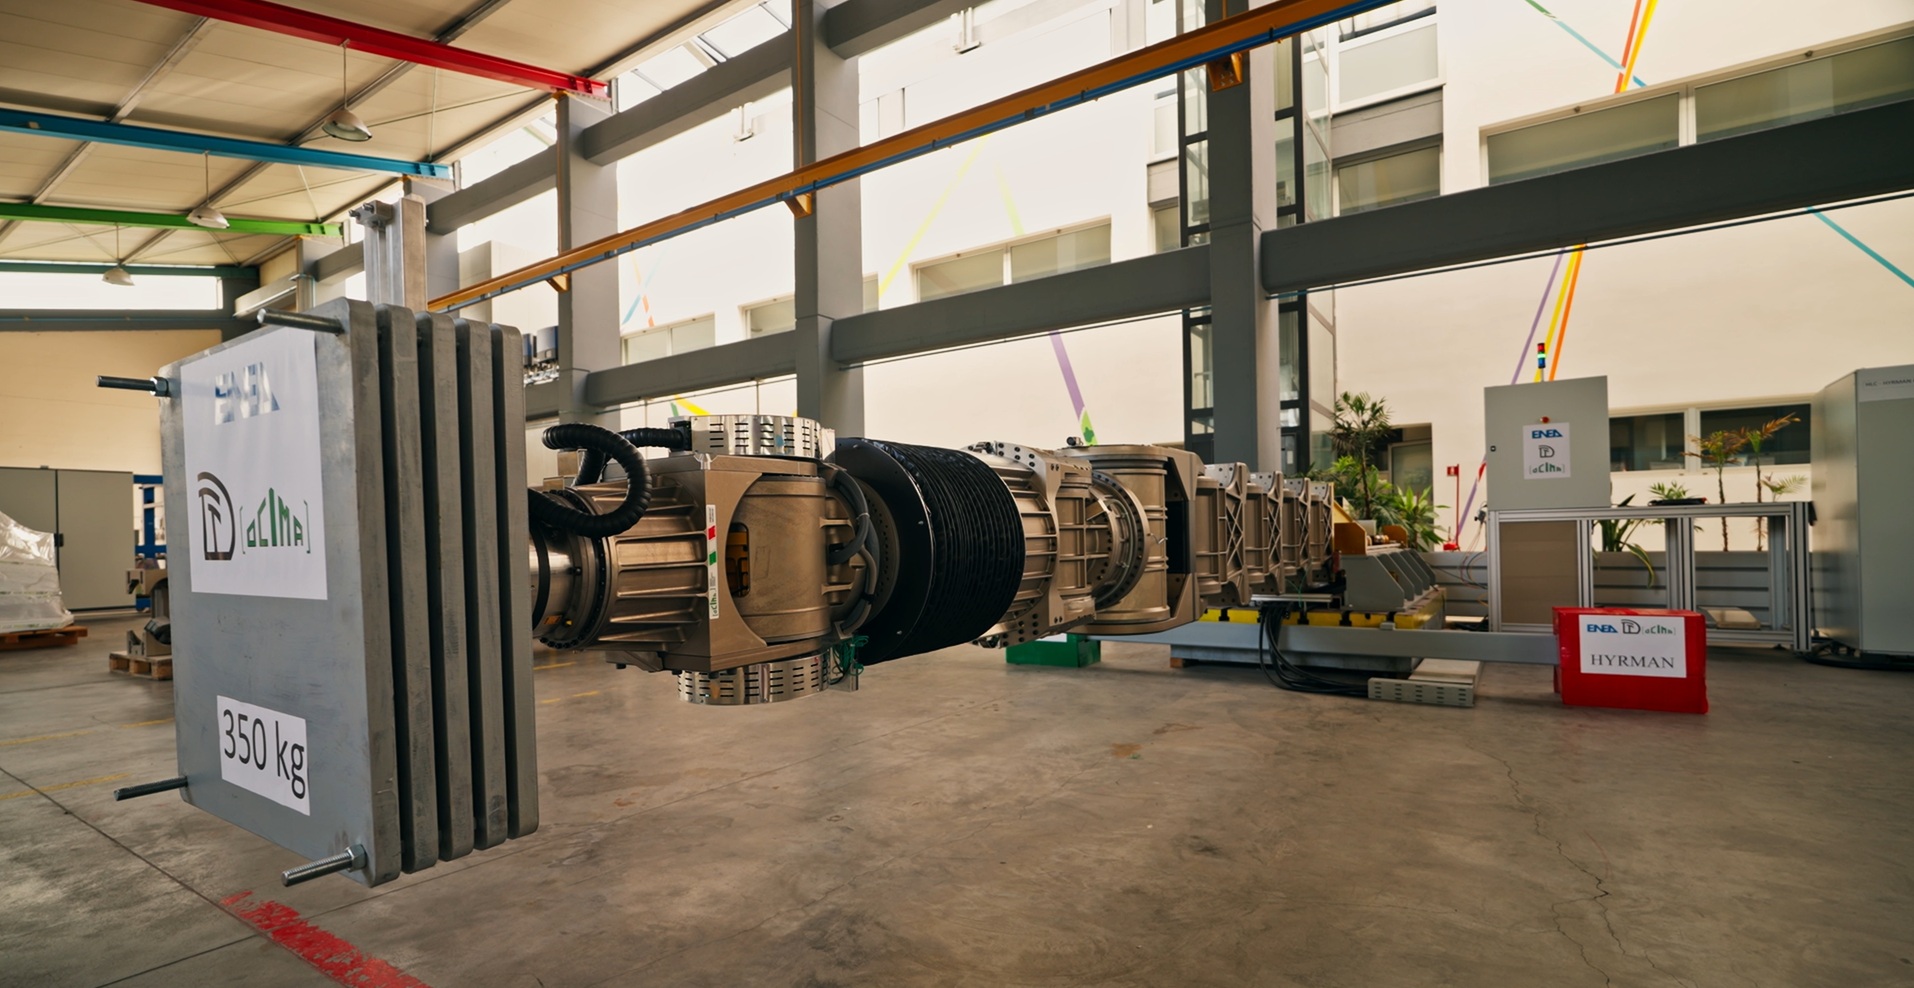
È stato completato il primo dei due bracci robotici del reattore sperimentale a fusione DTT (Divertor Tokamat Test facility), la macchina italiana in costruzione presso il Centro Ricerche ENEA di Frascati dedicata allo sviluppo di soluzioni tecnologiche innovative per i futuri reattori a fusione nucleare. Realizzato dall’azienda OCIMA di Caivano (Napoli) nell’ambito di un contratto di fornitura dell’ENEA, il braccio robotico servirà per la manutenzione e il controllo da remoto dei componenti di prima parete all’interno della camera che, in operazione, ospiterà il plasma di DTT. Il sistema è in grado di movimentare carichi fino a 350 kg, con una precisione dell’ordine di un decimo di millimetro, operando su componenti che possono raggiungere i 2,3 metri di lunghezza. Lungo circa 7 metri, pesa circa 2 tonnellate ed è dotato di 12 gradi di libertà per muoversi con elevata flessibilità all’interno della camera da vuoto dell’impianto, dove gli spazi disponibili sono estremamente limitati
In particolare, il braccio robotico - denominato HYRMAN (Hyper Redundant Manipulator) - è progettato per eseguire ispezioni e manutenzioni sui moduli di prima parete all’interno della camera da vuoto, senza intervento umano, e all’occorrenza anche sostituirli. Questi componenti, infatti, essendo affacciati direttamente al plasma, nel tempo, diventano radioattivi e per questo la loro manutenzione deve essere affidata a sistemi robotici progettati appositamente per operare a distanza.
“Il completamento di HYRMAN è un traguardo che porta l’Italia all’avanguardia nella corsa globale verso l’energia da fusione”, ha dichiarato Marco Utili, responsabile del Laboratorio per lo sviluppo delle nuove tecnologie in ambito nucleare dell’ENEA. “Parliamo di un sistema robotico capace di operare a distanza nel cuore del reattore dove ogni dettaglio, dal controllo alla ridondanza, deve garantire sicurezza e affidabilità ed è il risultato di un lavoro di squadra tra ricerca e imprese che ci consente di sviluppare in Italia tecnologie di frontiera e di essere protagonisti nel percorso verso la fusione nucleare”.
Numeri e caratteristiche tecniche di HYRMAN
HYRMAN è dotato di 12 giunti articolati: operando all’interno della camera da vuoto del reattore, la sua progettazione in materia di controllo della contaminazione ha dovuto soddisfare requisiti particolarmente stringenti per evitare il rilascio nella camera del tokamak di sostanze o particelle provenienti dal sistema robotico che potrebbero compromettere l’operatività della macchina. Per rispondere a queste esigenze sono state adottate soluzioni basate su lubrificanti speciali e solidi, associati a doppie barriere di contenimento, sensori di pressione per il monitoraggio continuo delle camere di lubrificazione e ingranaggi esposti trattati con rivestimenti autolubrificanti.
Un altro aspetto centrale della progettazione riguarda la ridondanza e la tolleranza ai guasti. All’interno della camera da vuoto non è possibile intervenire manualmente, quindi il sistema deve garantire la possibilità di essere recuperato ed estratto in sicurezza anche in presenza di avarie. A questo scopo è stata implementata un’architettura di ridondanza multilivello concepita per mantenere il controllo del sistema e consentire il recupero del manipolatore anche in caso di malfunzionamento di un componente.
La configurazione a 12 gradi di libertà è l’elemento che rende HYRMAN un manipolatore iper-ridondante. Grazie ai numerosi giunti articolati, il braccio può infatti raggiungere una stessa posizione nello spazio attraverso diverse configurazioni di movimento. Il software di controllo deve pertanto individuare e aggiornare in tempo reale la configurazione più adatta, considerando gli ostacoli presenti nella camera, i vincoli strutturali del manipolatore e i carichi dinamici generati durante il movimento. Il sistema monitora continuamente i sensori di posizione dei giunti, i parametri di lubrificazione, le misure di forza e coppia e gli altri segnali ausiliari. I motori sono comandati da servoazionamenti dedicati, collegati al controllore centrale attraverso bus di campo operanti in tempo reale. L’integrazione di queste funzionalità richiede algoritmi di controllo specifici, sviluppati per rispondere alle esigenze particolarmente complesse di un’applicazione robotica in ambiente fusionistico.
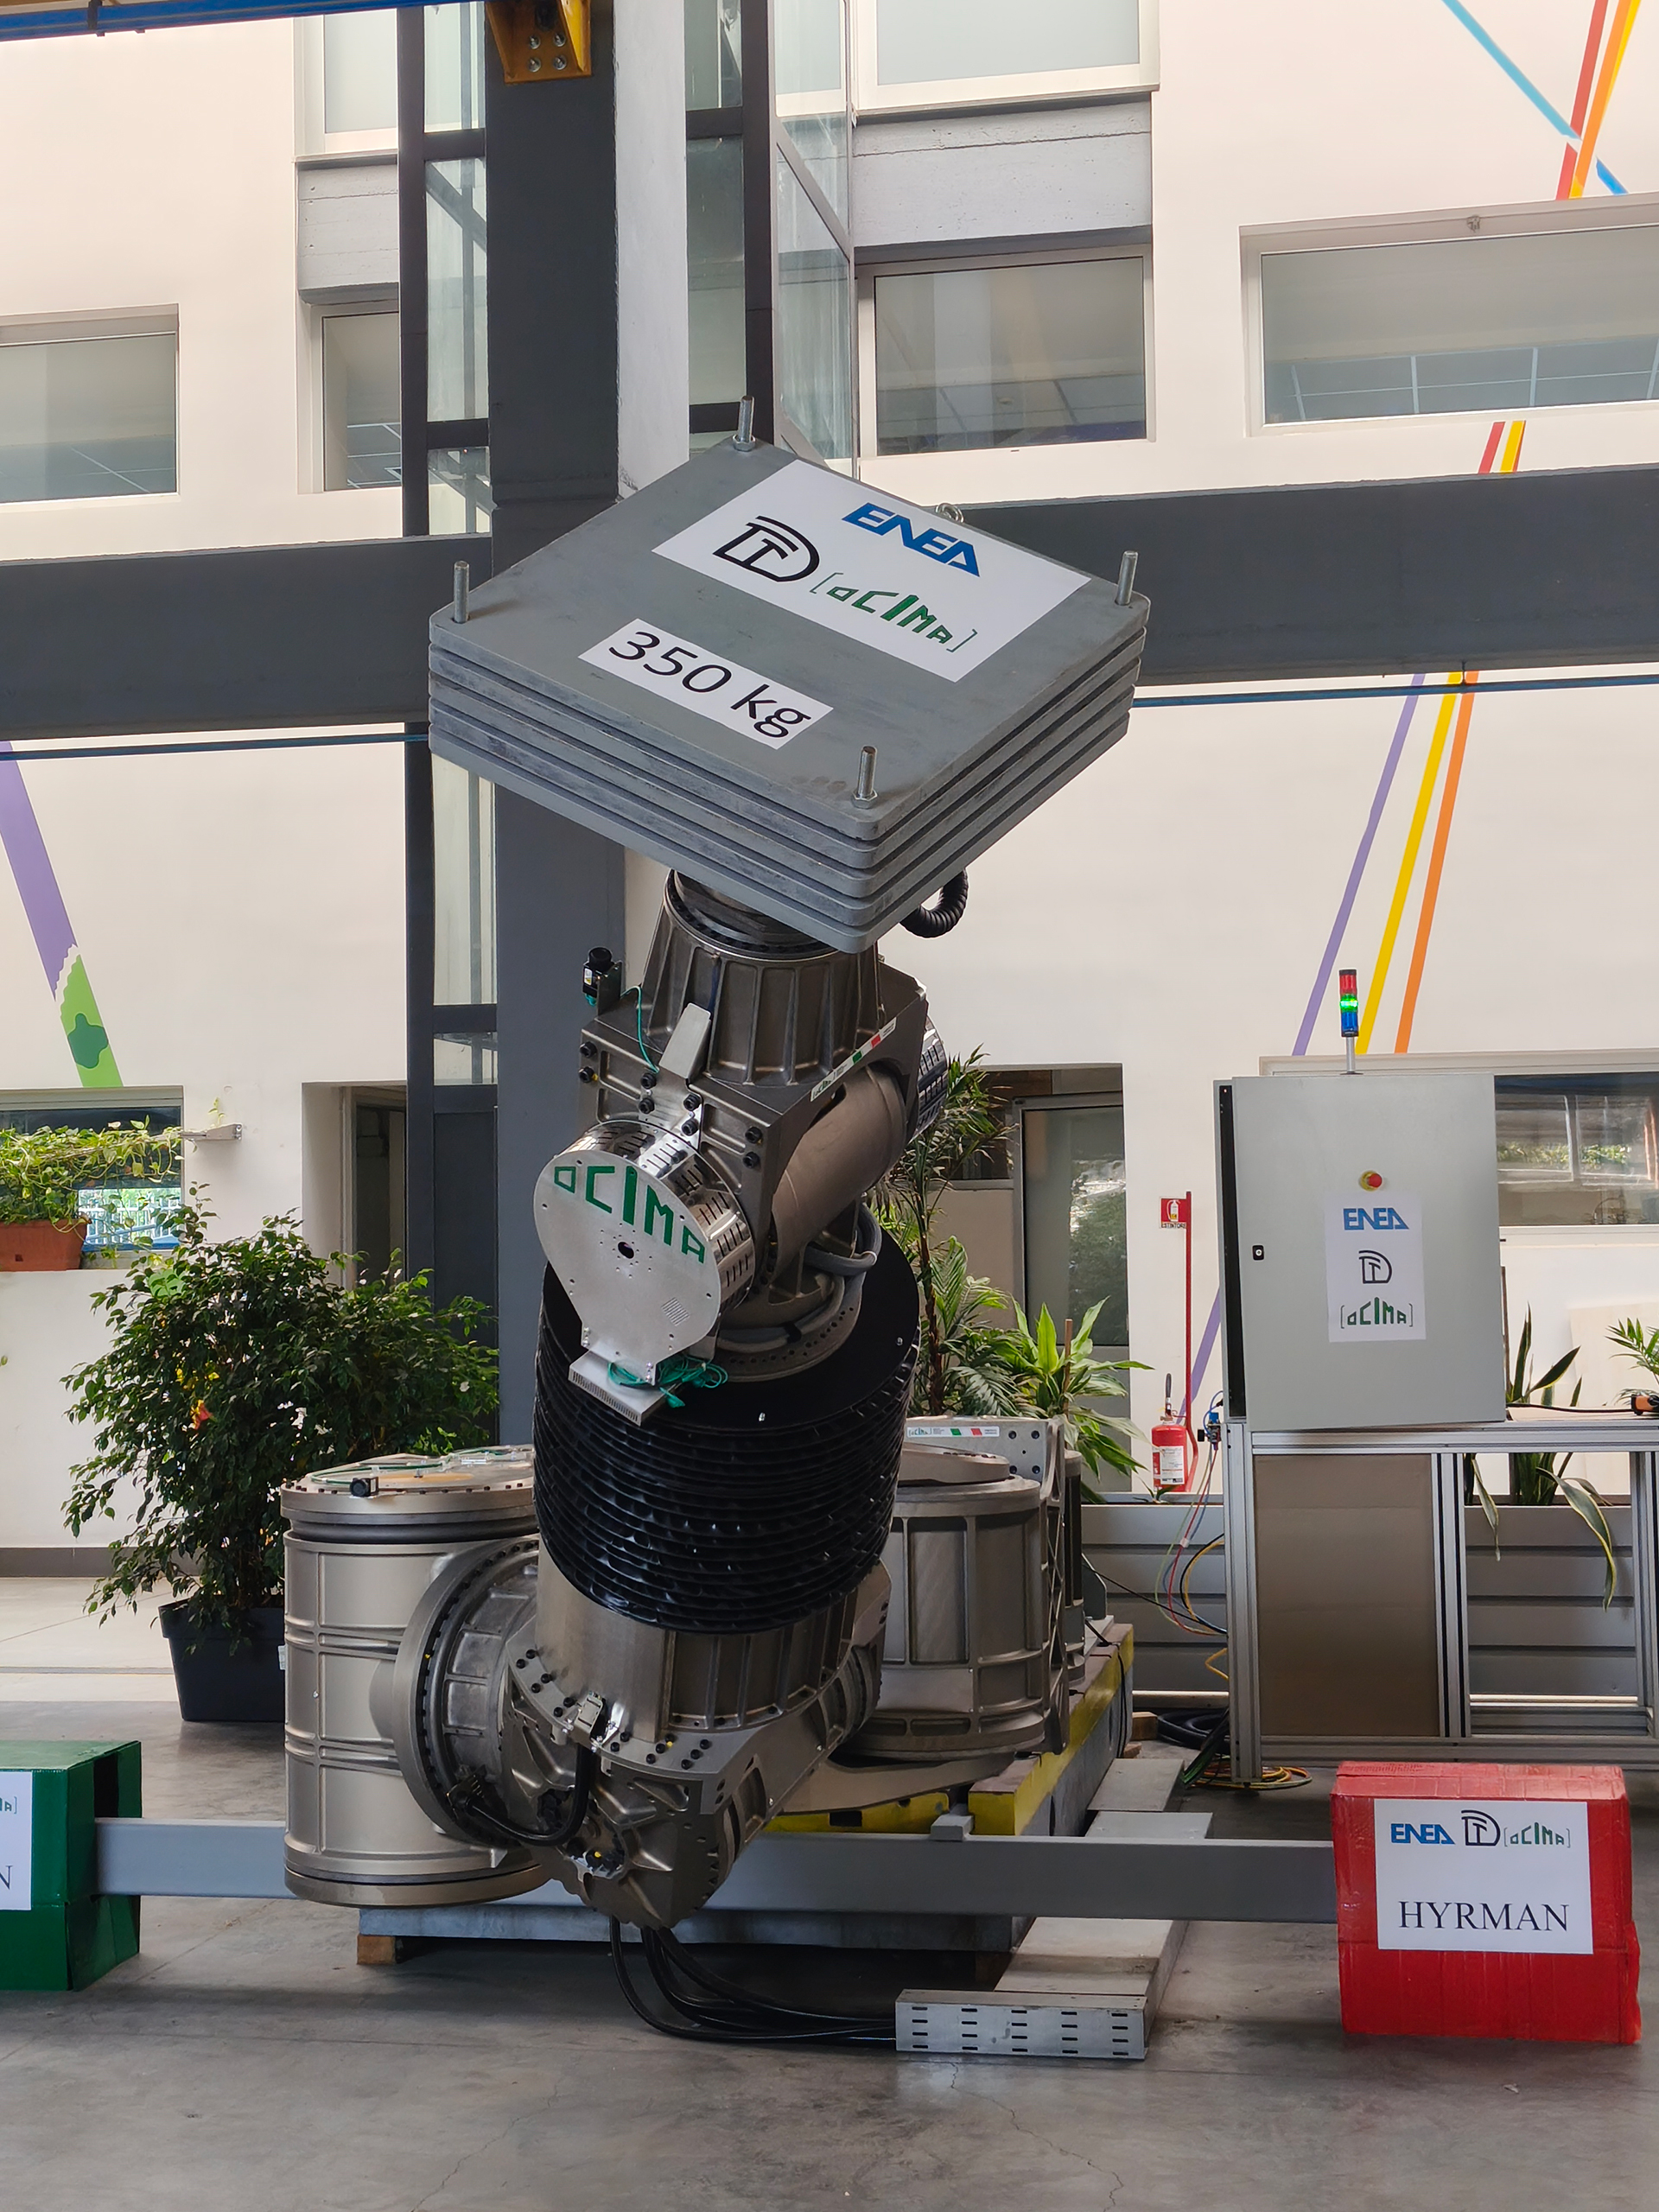
Braccio robotico HYRMAN - Movimentazione del top first wall della camera del plasma di DTT con applicato un carico da 350kg